
I. システム概要
1. プロジェクトの背景
近年、高速道路における貨物車両の違法輸送は、国家の道路交通安全を脅かす深刻な問題となっている。高速道路や橋梁の過負荷を引き起こし、道路や橋梁の耐用年数を大幅に短縮するだけでなく、車両の安全性を著しく低下させ、交通事故を頻発させている。さらに、交通渋滞や環境汚染の原因にもなりやすい。
全国の各レベルの政府は、高速道路における過積載車両の取り締まりに継続的に取り組み、重要な段階的成果を上げてきました。しかし、複雑な社会経済的要因により、全国的な過積載の取り締まり状況は依然として非常に深刻であり、再発の潜在的な危険性は排除されていません。ガバナンスの成果を定着させ、過積載の取り締まり活動を継続的に推進していくことは、依然として大きなプレッシャーにさらされています。したがって、過積載車両のガバナンスは、長期的かつ日々の取り組みであり、粘り強く取り組む必要があります。過積載対策を長期的なメカニズムに組み込むことが重要です。また、過積載車両に対する法的抑止力としての役割も果たし、道路検査としての機能を拡大し、不当な輸送行為を取り締まり、過積載を含む様々な不当な輸送行為を適時に取り締まり、排除していくことができます。
2. 計量システムの概要
静止型トラック計量器の計量原理は、計量台にすべての車両を停車させて車両全体の重量を測定することです。計量精度が高く、明確な国家規格が定められています。しかし、従来のトラック計量器では車両全体の重量しか測定できず、車軸重量は測定できません。車両全体の過積載は判断できますが、車軸重量の過積載は判断できません。そのため、過積載輸送の管理という道路管理部門の要求を満たすことができません。
本計画は、当社が長年培ってきた過積載検知装置の設計・製造経験と、国内各地における実際の応用実績を組み合わせ、市場に出回っている様々な過積載検知装置の使用状況を綿密に調査し、過積載輸送管理に関する道路管理部門の具体的なニーズを総合的に考慮したものです。先進技術と独自の設計思想を採用し、動的かつ高精度な車両重量・車軸タイプ検知システムを開発しました。車軸重量と総重量の両方を計測でき、車軸タイプも識別可能です。車軸重量の計測精度も大幅に向上しています。
2. 過負荷および過制限システムの構成
1. システム機能
低速で通過する車両の重量を測定し、車両重量または車軸重量が過積載かどうかを自動的に判定できる。
車両の車軸数、車軸群、車軸重量、車両重量を検出できます。
車軸の種類、車軸重量、車軸グループ、総重量など、車両の完全な重量情報を生成できます。
データインターフェースを介して計量情報をコンピュータに送信できます。
システムの中核部分は、成熟した信頼性の高い機器を採用しており、すべてモジュール設計を採用しているため、保守や拡張が容易で、システムの高い信頼性を確保しています。
システムソフトウェアは成熟しており、信頼性が高く、データは完全かつ効果的で、完全に共有できるため、業務効率を効果的に向上させ、さまざまな管理上の抜け穴を最大限に排除できます。
2. システムプロセス
トラックが過積載ステーションの計量レーンに入ると、ナンバープレート認識システムがナンバープレート番号を識別する。
タイヤ(車軸)識別子によって車軸の数が識別され、車両計量システムが計量を開始し、車軸グループを特定して車軸重量を計算します。
すべての車両が車両分離器を通過して計量台に入り、計量器が比較的バランスの取れた状態になると、車両の総重量が記録され、車軸重量が算出される。
計量システムは、計量情報(ナンバープレート番号、車軸数、車軸重量、車両総重量など)を検出用コンピュータに送信します。コンピュータは、制限値を超えているかどうかを判断し、車両重量、制限値超過、制限値超過率などの検出情報をディスプレイ画面に表示します。
車両が関連する操作を完了した後、車両誘導担当者は、表示画面の情報に従って制限速度を超えていない車両を検出エリアから退出させ、制限速度を超えた車両を処理のために駅エリアに誘導し、制限速度超過車両検査フォームを印刷し、関連する課金操作を実行します。
3. システム構成とレイアウト計画
3.1 システム構成
過負荷および制限超過検知システムは、ZDG 4 テーブル式動的車軸計量器、制御機器、赤外線車両分離器、計量台車軸識別装置、制御盤、(オプション機器:ナンバープレート認識システム、LED 大型スクリーン表示システム、音声プロンプトシステム、車両誘導システム、産業用コンピュータ、チケットプリンター、UPS 無停電電源装置、過負荷および制限超過検知システムソフトウェア、監視システム)およびその他の付属品とケーブルで構成されています。
3.2 システム構成図を以下に示します。
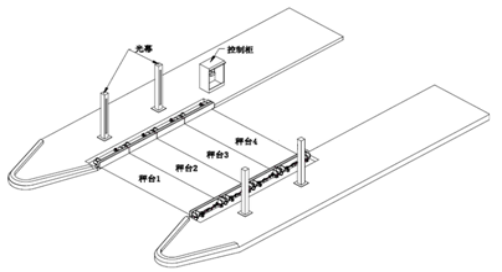
ワークフロー:
1) 車両が安全な距離を保ちながら順番に車線に入り、赤外線式車両分離装置が作動する。
2) 車両の各車軸が多面式計量台を通過する。
3) ディスプレイコントローラは、計量台のセンサから取得した計量信号とホイールセンサ信号を処理し、論理条件に従って車軸を分離し、特殊な状況を効果的に処理します。
4) 車両の後部が多面計量台と赤外線車両分離装置を離れる。
5) ディスプレイコントローラは、赤外線車両分離器によって検出された遮蔽信号と、計量センサによって取得された計量信号に基づいて、車両終了信号を総合的に判定します。
6) ディスプレイコントローラは、前述の車両が計量台を通過した際に取得した計量信号を処理する。
7) ディスプレイコントローラは車両全体の完全な重量情報を生成し、完全な重量情報には、車両速度、車軸の種類、車軸重量、車軸群重量、総重量などが含まれます。
8) 1台の車両の計量プロセスを完了し、次の車両の計量を待ちます。
9) 作業プロセス全体を通して、システムは、完全な入場と完全な退出、繰り返しの入場と退出、計量台での長時間滞在など、さまざまな特殊な状況を自動的に処理します。
このシステムは後続車両の状況を自動的かつ効果的に処理でき、後続車両の重量測定はデータ精度に影響を与えません。
投稿日時:2025年2月20日